Arduino® VENTUNO™ Q: Dual-Brain-Plattform für Robotik
Schnelles Prototyping mit KI-Rechenleistung und Echtzeitsteuerung
Anspruchsvolle Robotik-, Drohnen- und Edge-AI-Anwendungen erfordern sowohl leistungsstarke Rechenkapazität als auch präzise Echtzeitsteuerung. Das Arduino VENTUNO Q Board vereint beides in einer hochintegrierten Open-Source-Plattform: KI-Rechenleistung, Computer Vision, Echtzeit-Aktorik und Steuerung werden mit einem umfassenden Software-Stack, Entwicklungswerkzeugen und einem breiten Ökosystem an Zubehör kombiniert. So lassen sich auch komplexe Anwendungen schnell prototypisieren und weiterentwickeln.
SamplesWarum eignet sich der VENTUNO Q für anspruchsvolle Robotik- und Edge-AI-Anwendungen?
Die Dual-Brain-Architektur kombiniert leistungsstarke KI- und Computer-Vision-Verarbeitung mit deterministischer Echtzeitsteuerung. Damit lassen sich unterschiedliche Anforderungen auf einer einzigen Entwicklungsplattform umsetzen.
Im Mittelpunkt des VENTUNO Q steht eine Dual-Brain-Architektur: Der Qualcomm Dragonwing™ IQ8 Plattform mit der Qualcomm® Hexagon™ NPU übernimmt Robotik, Computer Vision und Edge AI unter Ubuntu oder Debian Linux, während der STM32H5F5 mit Zephyr für deterministische Echtzeitsteuerung, Aktorik und sicherheitskritische Aufgaben zuständig ist.
Eine von Arduino entwickelte Messaging-Schnittstelle mit Remote Procedure Call (RPC)-Protokoll verbindet beide Subsysteme. So können Linux-Anwendungen und die Echtzeitumgebung miteinander kommunizieren, während rechenintensive KI-Prozesse unabhängig von zeitkritischen Steuerungsaufgaben ausgeführt werden.
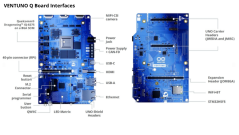
Schnittstellen und Funktionen des Arduino® VENTUNO™ Q im Überblick
- NPU: Hexagon Tensor AI Prozessor
- CPU: Dragonwing IQ-8275(Dragonwing IQ8 Serie)
Octa-Core- Qualcomm® Kryo™ CPU (2x Prime @ 2.35GHz, 2x Gold @ 2.1GHz, 4x Silver @ 1.95GHz) (läuft unter Ubuntu oder Upstream-Debian-Linux) - GPU: Qualcomm® Adreno™ 623GPU@877MHz
Unterstützt Hardware-Video-Encoding/-Decoding und Display-Pipelines - ISP: Qualcomm Spectra™ 692 ISP
Unterstützung für Multikamera-Bildverarbeitung - RT-MCU: STM32H5F5-Mikrocontroller
Arm Cortex-M33@250MHz, 4MB Flash, 1,5MB RAM (führt den Arduino-Core auf Zephyr OS aus) - Speicher: RAM & interner Speicher
16GB LPDDR5-RAM und 64GB eMMC-Onboard-Speicher - Erweiterungsspeicher: M.2-NVMe-Steckplatz
Unterstützt externen Hochgeschwindigkeitsspeicher der Generation 4 - Wired Netzwerk-Schnittstelle: Ethernet
1x 2,5Gbit-RJ45-Ethernet-Anschluss - USB & Video: Anschlüsse & Display:
1x USB-C (mit DP-Alt-Modus/Videoausgang/Rollenwechsel), 2x USB 3.0 Typ-A - Kamera-Schnittstelle: MIPI-CSI
3x MIPI-CSI-Kameraanschlüsse für Computer Vision aus mehreren Blickwinkeln - Industrielle Schnittstelle: CAN-FD:
Enthält CAN-FD-Bitübertragungsschicht-Anschlüsse an Klemmleisten und Erweiterungs-Headern - Stromversorgung: Optionen
USB-C (max. 5V @ 3 A), 5,5x2,1mm-Hohlstecker (12–24VDC) oder Schraubklemme (7–24VDC) - Software: Arduino App Lab, compatibel mit ROS 2 und anderen Linux tools
Prototyping & Anwendungen
Hardware, Software-Stack, Entwicklungswerkzeuge, Schnittstellen und Zubehör sind in einer Plattform gebündelt und unterstützen die schnelle Umsetzung und Evaluierung von Robotik-, Drohnen- und Edge-AI-Konzepten.
Der VENTUNO Q wird mit einer Vielzahl von Beispielapplikationen und Software-Modulen geliefert, die das Prototyping anspruchsvoller Robotik- und Edge-KI-Konzepte erheblich vereinfachen. Im Arduino® App Lab können die unten aufgeführten Ressourcen für eigene Zwecke anpasst werden:
Beispielanwendungen: Kuratierte No-Code-Beispielanwendungen, darunter:
- Computer Vision und Tracking
- Generative und multimodale KI
- Robotik und Bewegungssteuerung
- Industrielle Sensorik und Wartung
Bricks: Vorgefertigte, wiederverwendbare Codeblöcke, die sich im App Lab per „Snap“ zusammenfügen lassen. Kategorien sind unter anderem:
- Robotik und Steuerung
- KI & Machine Learning
- Schnittstelle und UI
- Hardware und Sensorik
Sketches: Echtzeit-Steuerungsressourcen für den STM32-MCU, darunter:
- Standardbibliotheken zur Ansteuerung von Sensoren
- Hardware-Peripheriesteuerung für schnelles, jitterfreies PWM und GPIO
- Industrielle Protokolle wie CAN FD
- RPC-Kommunikationshandler vereinfacht die Interprozesskommunikation
- Shields und Treiber für Uno-Shields / Modulino und Raspberry-Pi-HATs
KI-Modelle: Sofort lauffähige Modelle, darunter:
- YOLO-X / Posenet / MobileNet / EfficientNet
- Textbasierte LLM-Assistenten
- VLMs wie Qwen VLM
- Sprachassistenten, darunter Whisper und Melo TTS
Autonome Navigation: Die Toolkits Nav2 und SLAM können in der ROS2-Umgebung ausgeführt werden, die direkt in das Linux-Subsystem des VENTUNO Q integriert ist. Mit den Robotik-Bricks gelingt der Einstieg schnell.
Mehr über Single Board Computer bei CODICO.
Ihr Ansprechpartner
Sie suchen eine verfügbare Referenzplattform für schnelle Prototypen aus Robotik- und Edge-KI-Anwendungen, die die Lücke zwischen fortschrittlicher KI und Echtzeit-Sensorik, Bewegungssteuerung und Aktorik schließt? Wenden Sie sich an Thomas Carmody.